
 中文
 EN
 Русский язык
 VN










欢迎访问邦恩精密官方网站!!!
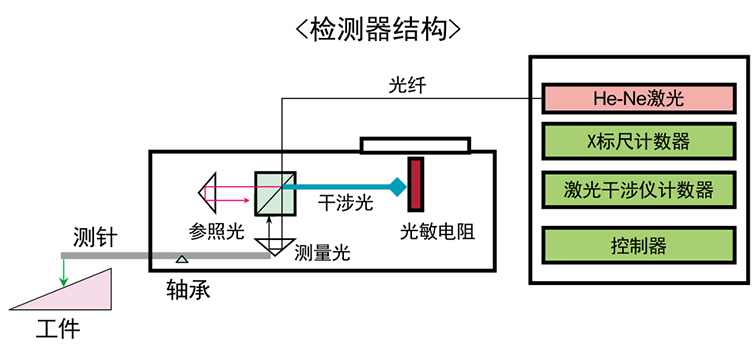
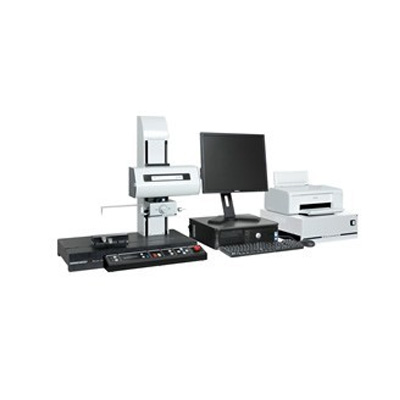
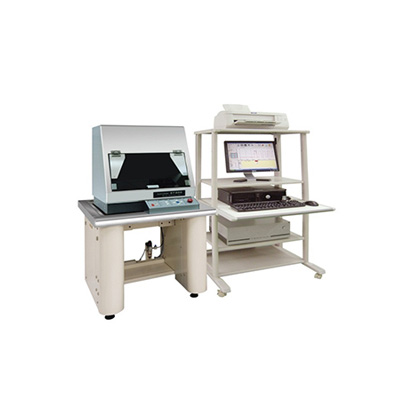
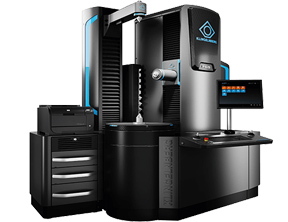
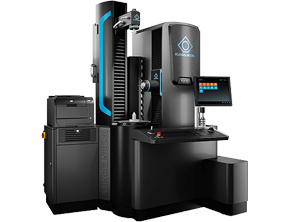
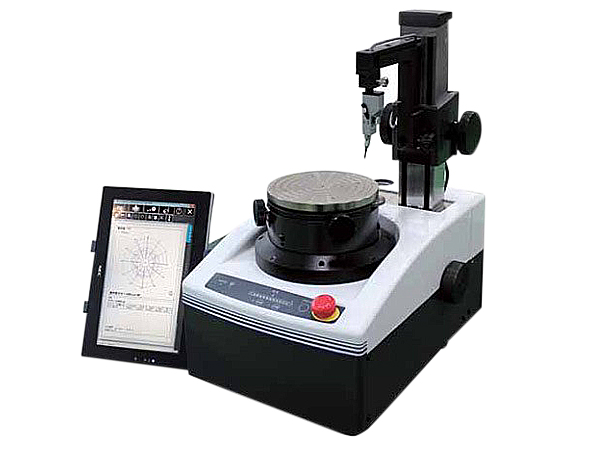
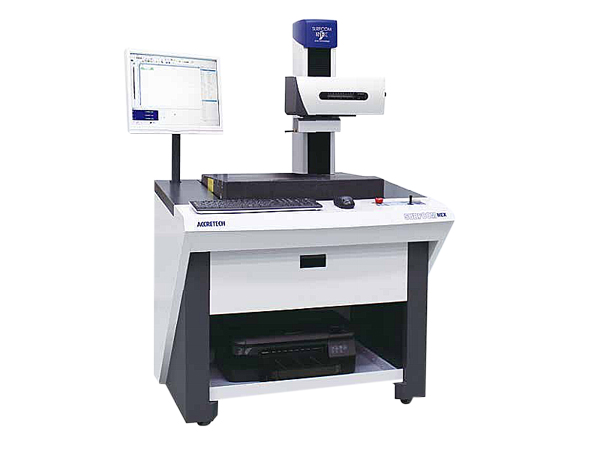
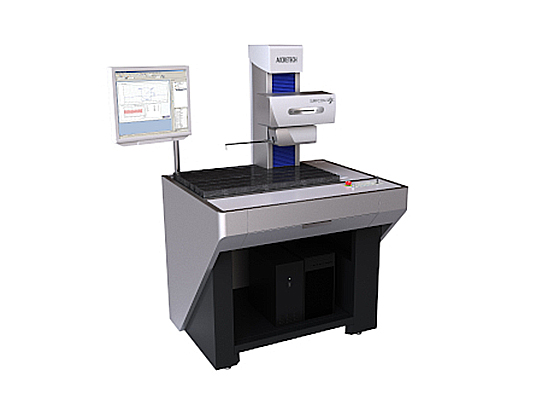
高稳定倍光路型激光干涉传感器•应用东京精密的要素技术之一的光纤激光干涉测长系统,开发出分辨率0.31nm的高稳定倍光路型激光干涉传感器并搭载在产品上。•动态量程与分辨率之比高达42,000,000:1,一次跟踪即可评价大范围的轮廓形状及其隐藏在形状下面的微细表面形状。
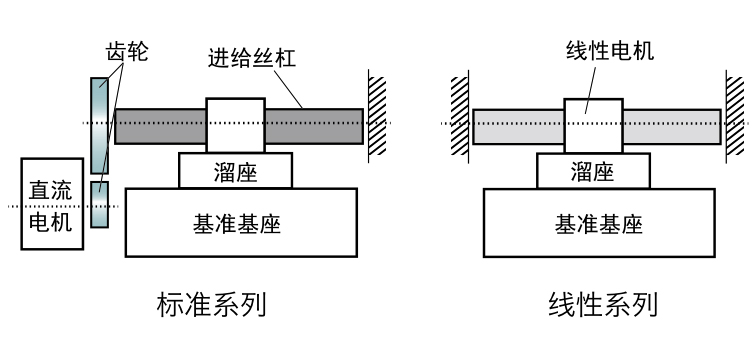
在驱动部搭载线性马达•凭借线性马达驱动,实现了高精度·高速移动。•电子低振动化稳定,可以实现高倍率测定。
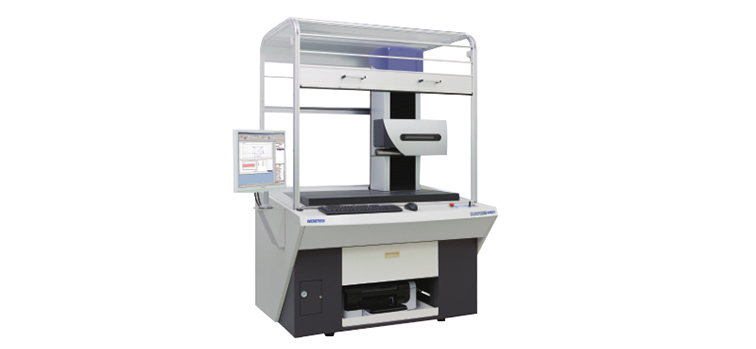
只需一次测量即可进行粗糙度和轮廓的分析•可在保持高精度的同时提高测量效率。大量程•横向200mm,纵向13mm,测量范围大。•可±45°自动控制驱动部倾斜(SURFCOM CREST-T型号)。
| 项 目 | SURFCOM CREST | |
| 测量范围 | Z轴(纵向) | 13 mm/50 mm 测臂、 26 mm/100 mm 测臂 |
| X 轴(横向) | 200 mm | |
| 行程 | 立柱 | 500 mm |
| 精度 | Z 轴指示精度(纵向) | ±0.2+IHI/1000 μm (H :测量高度 mm) |
| 测量分辨率 | 0.31 nm/50 mm 测臂 | |
| X 轴指示精度(横向) | ±0.2+L/1000 μm (L :测量长度 mm) | |
| 测量分辨率 | 0.54 nm | |
| 直线度精度 ※1 | 0.05+3 L/10000 μm (L :测量长度 mm) | |
| 系统精度 ※1 | 系统噪音 ※2 | Ra ≦ 2 nm / 0.4 mm Rz ≦ 10 nm /0.4 mm |
| 球头形状误差 ※3 | Pt ≦ 0.1 μm (φ30 mm以下) | |
| 半径测量的最大允许误差 ※4 | ≦± 1.0 μm (φ30 mm以下) | |
| 长度测量的最大允许误差 ※5 | ≦± (1+L/150) μm (L :测量长度 mm) | |
| 角度测量的最大允许误差 ※6 | ≦± 0.5 min (±45度倾斜) | |
| 感应方式 | Z 轴(纵向) | 高稳定倍光路型激光干涉测长传感器 |
| X 轴(横向) | 衍射光栅尺 | |
| 速度 | 立柱上下速度(Z 轴) | 〜 200 mm/s |
| 驱动部 测量速度(X 轴) | 0.03 mm/s 〜 3 mm/s (粗糙度测量时)、0.03 mm/s 〜 20 mm/s ( 轮廓测量时) | |
| 驱动部 移动速度(X 轴) | 0.02 mm/s 〜 60 mm/s | |
| 驱动部倾斜 ±45° | (T型号) | |
| 传感器 | 测针 | 交换式 |
| 测量力 | 0.75 mN | |
| 测针半径 | 2 μmR 标准配件( 50 mm 测臂) | |
| 测针材质 | 金刚石 | |
| 功能 | 收缩功能 | |
| 参数 | 电源 电压、频率 | 单相AC100 〜 240 V ±10 %、 50/60 Hz |
| 气源 | 供给压力0.45 〜 0.7MPa、使用压力 0.4 MPa、消耗量8 L/mm(最大) | |
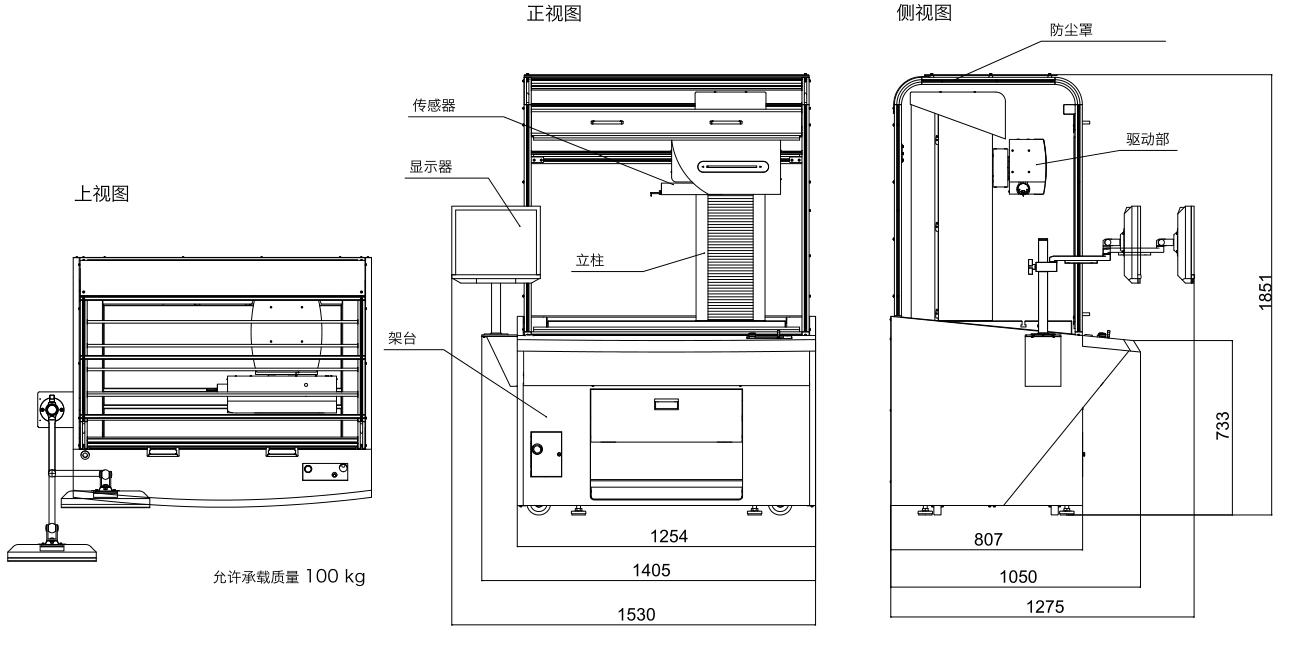
| 外形尺寸(W x D x H) | 1405 mm×1050 mm×1851 mm | |
| 质量 | 700 kg | |
| ※1 :标配测针DM84145 使用时 ※2 :0.03 mm/s, 高斯滤波:λc=0.08 mm,λs=2.5 μm ※3 :±45 度开口角, 0.3 mm/s, 最小二乘圆计算,高斯滤波 :λs=0.08 mm ※4 :±45 度开口角, 0.3 mm/s, 包含标准器的不确定性 ※5 :0.3 mm/s, 包含标准器的不确定性 ※6 :单侧斜面的分析长度5 mm 以上, 0.3 mm/s, 包含标准器的不确定性 | ||